
AI 품질검사 도입, 성과를 가르는 조건
같은 AI 검사인데, 왜 현장마다 결과가 다를까
외관검사는 아직도 많은 공장에서 사람의 눈에 기대고 있습니다. 검사원의 숙련도와 컨디션에 따라 판정이 흔들리고, 피로가 쌓이는 시간대에는 정확도가 떨어집니다.
제조·정비 분야 딥러닝 외관검사 연구를 정리한 2024년 리뷰 논문은 이 한계를 구체적으로 짚습니다. 리뷰가 인용한 선행 연구에서는 과제에 따라 차이가 크지만, 판정이 복잡한 육안검사 과제의 오류율이 20~30% 수준까지 관찰되었습니다.
그래서 AI 비전검사에 대한 관심이 높지만, 같은 기술을 들여도 성과는 현장마다 크게 다릅니다. 이 글은 그 차이가 어디서 생기는지를 기술 선택, 비용 구조, 실제 적용 사례, 시행착오의 순서로 살펴봅니다.
룰 기반 비전과 딥러닝 비전, 무엇이 다른가
기존 머신비전은 엔지니어가 밝기, 크기, 경계 같은 판정 규칙을 직접 설계하는 방식입니다. 제품 형상이 단순하고 위치가 일정하면 빠르고 안정적이지만, 형태와 크기가 제각각인 결함이나 제품·환경 변경에는 매번 재설정이 필요합니다.
딥러닝 비전은 양품과 불량 이미지를 학습해 판정 기준을 스스로 찾아냅니다. 비정형 결함에 강한 대신, 학습 데이터의 양과 라벨 품질이 곧 검사 품질이 됩니다.
| 구분 | 룰 기반 머신비전 | 딥러닝 비전 |
|---|---|---|
| 판정 기준 | 엔지니어가 규칙을 직접 설계 | 이미지 학습으로 특징을 추출 |
| 강한 영역 | 치수 측정, 유무 확인, 정형 결함 | 얼룩·긁힘 등 형태가 일정하지 않은 결함 |
| 약한 영역 | 비정형 결함, 잦은 품목 변경 | 불량 샘플이 적은 공정, 판정 근거 설명 |
| 준비 작업 | 조명·광학 설계와 규칙 튜닝 | 이미지 수집, 라벨링, 학습·검증 |
| 변경 대응 | 규칙 재설정 | 추가 데이터 수집과 재학습 |
검사 과제부터 정의해야 모델이 정해진다
리뷰 논문은 AI 외관검사 과제를 불량 여부만 가리는 분류, 결함 종류까지 나누는 다중 분류, 결함 위치를 찾는 검출, 위치와 종류를 함께 찾는 다중 검출로 구분합니다. 제조 현장 연구에서는 분류와 위치 검출이 거의 반반으로 쓰였습니다.
- 합격·불합격만 필요하면 분류 모델로 충분하며, 리뷰는 ResNet·EfficientNet 계열을 권장합니다.
- 결함 위치와 크기가 중요하면 검출·분할 모델이 필요하며, YOLO·Mask R-CNN 계열이 대표적입니다.
과제를 넘치게 잡으면 라벨링 부담과 연산 비용이 함께 커집니다. "무엇을 판정해야 하는가"를 먼저 확정하는 것이 모델 선택보다 앞서야 합니다.
투자비는 장비보다 "데이터와 운영"에서 갈린다
견적서에는 카메라, 조명, 연산 장치, 소프트웨어가 먼저 보입니다. 하지만 실제 총비용을 키우는 쪽은 견적서에 잘 드러나지 않는 데이터 준비와 운영 단계인 경우가 적지 않습니다.
| 비용 구분 | 주요 항목 | 놓치기 쉬운 점 |
|---|---|---|
| 초기 투자 | 카메라·렌즈·조명, 엣지 연산 장치, 이송·리젝트 기구, PLC 연동 | 제품을 일정한 자세로 촬영하기 위한 이송 기구 개조 |
| 데이터 준비 | 양품·불량 이미지 수집, 숙련 검사원의 라벨링 | 불량이 드물수록 수집 기간이 길어짐 |
| 운영·유지 | 재학습, 성능 모니터링, 모델 버전 관리 | 품목·금형·조명 변경 시 반복 발생 |
| 품질 손실 | 오검출로 인한 재검사·폐기, 미검출로 인한 유출 | 지표 개선만으로는 드러나지 않음 |
리뷰 논문에 따르면 분석 대상 연구의 대부분은 대형 공개 이미지 벤치마크의 10분의 1 이하 규모의 데이터로 학습했습니다. 산업 현장의 데이터 확보가 그만큼 어렵다는 뜻이며, 사전 학습 모델을 활용하는 전이학습이 절반가량의 연구에서 쓰인 이유이기도 합니다.
예산을 잡을 때는 재학습이 일회성 비용이 아니라는 점을 반영해야 합니다. 품목이 바뀌거나 금형을 교체할 때마다 데이터 수집과 검증이 다시 필요하기 때문입니다.
현장 적용 사례: 사출성형 부품의 표면검사
2021년 성균관대학교 스마트팩토리융합학과와 산업체 공동 연구진이 국제 학술지에 공개한 논문은 실제 제조사에 딥러닝 표면검사 시스템을 설치한 과정을 상세히 기록하고 있습니다. 대상은 하루 6만 개 이상 생산되는 위생용 플라스틱 사출 부품입니다.
기존 비전 시스템이 실패했던 이유
이 제조사는 이전에도 자동 외관검사를 시도했지만 정착시키지 못했습니다. 원통형 제품이라 시작과 끝이 모호해 이미지 확보가 어려웠고, 변색·탄 자국·미성형 같은 결함의 종류와 크기, 방향이 일정하지 않았기 때문입니다.
데이터를 얻기 위해 설비부터 바꿨다
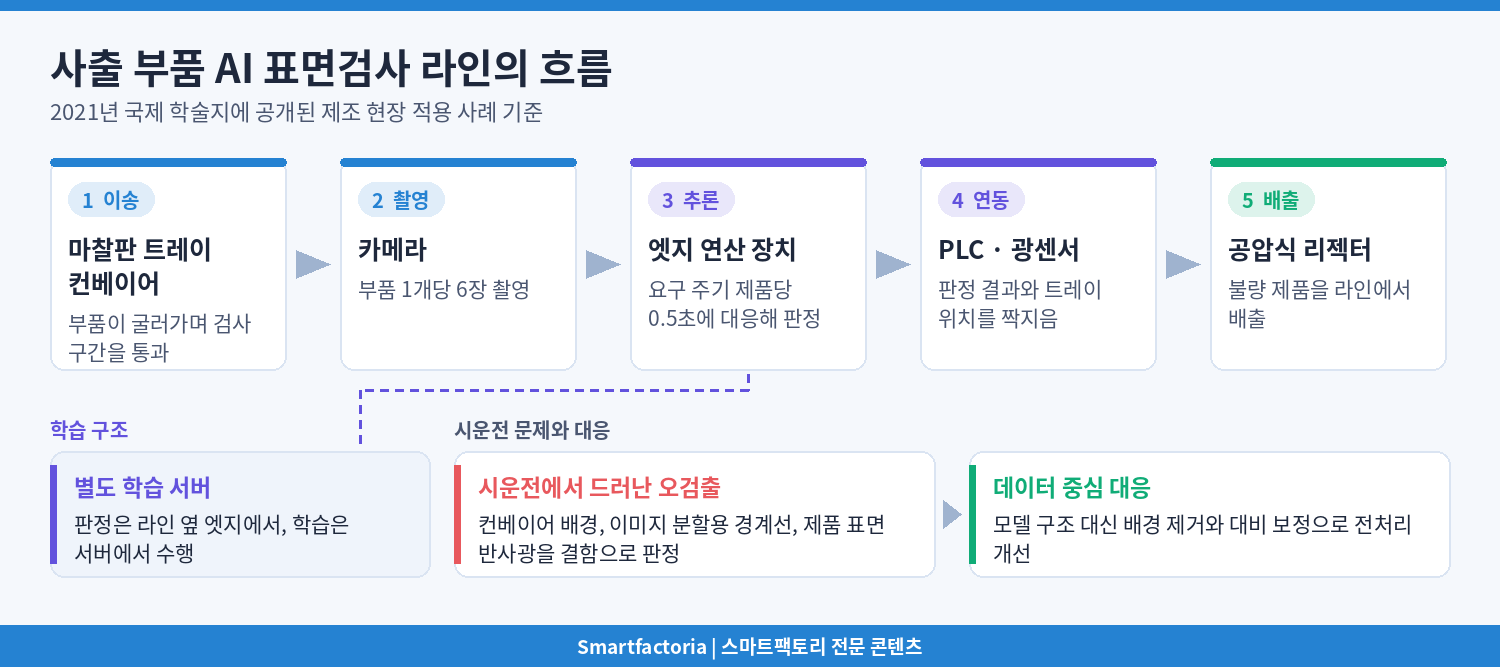
연구팀은 모델보다 촬영 구조를 먼저 설계했습니다. 트레이 컨베이어 중앙에 마찰판을 설치해 부품이 굴러가게 하고, 그 사이 카메라가 한 개 부품을 6장 촬영하도록 했습니다.
- 추론은 라인 옆 엣지 연산 장치에서, 학습은 별도 서버에서 수행합니다.
- 판정 결과는 PLC로 전달되고, 광센서로 파악한 트레이 위치에 맞춰 공압식 리젝터가 불량을 배출합니다.
- 제품당 0.5초의 검사 주기를 맞추기 위해 추론 최적화 도구를 적용했습니다.
시운전에서 드러난 오검출
현장 시운전에서 모델은 컨베이어 배경, 이미지 분할용 경계선, 제품 표면의 반사광을 결함으로 판정했습니다. 연구팀은 모델 구조를 다듬는 대신 배경 제거와 대비 보정 같은 데이터 전처리로 대응했습니다.
결과는 단순하지 않았습니다. 대비 보정은 이미지 단위 재현율을 0.1 높였고, 두 전처리는 결함 위치 단위 정밀도를 0.04~0.06 개선했습니다. 반면 F1 점수 같은 종합 지표는 오히려 떨어졌는데, 현장에서는 오작동이 해소된 것을 확인했습니다.
연구팀은 지표와 현장 결과가 어긋난 이유를 두 가지로 추정했습니다. 첫째는 판정 구조입니다. 부품 하나를 6장으로 나눠 보고 한 장이라도 불량이면 해당 부품을 불량으로 처리하기 때문에, 이미지 한 장의 오판이 곧바로 제품 판정 오류로 이어지지 않았을 수 있다는 것입니다.
둘째는 라벨입니다. 아주 작은 얼룩을 불량으로 볼지 여부는 검사원에 따라 달라질 수 있는데, 실제로 라벨이 없는 얼룩을 모델이 잡아내 지표상 오답으로 처리된 경우가 있었습니다. 논문은 "지표만으로 모델을 검증하면 잘못된 결론에 이를 수 있다"고 결론짓습니다.
직경 0.5mm 이상 결함을 잡아야 한다는 제조사 요구에는 아직 크기 판정 정밀도가 부족해, 분할 모델을 추가로 연구하는 중이라고 밝혔습니다.
도입 성과를 가르는 다섯 가지 점검 포인트
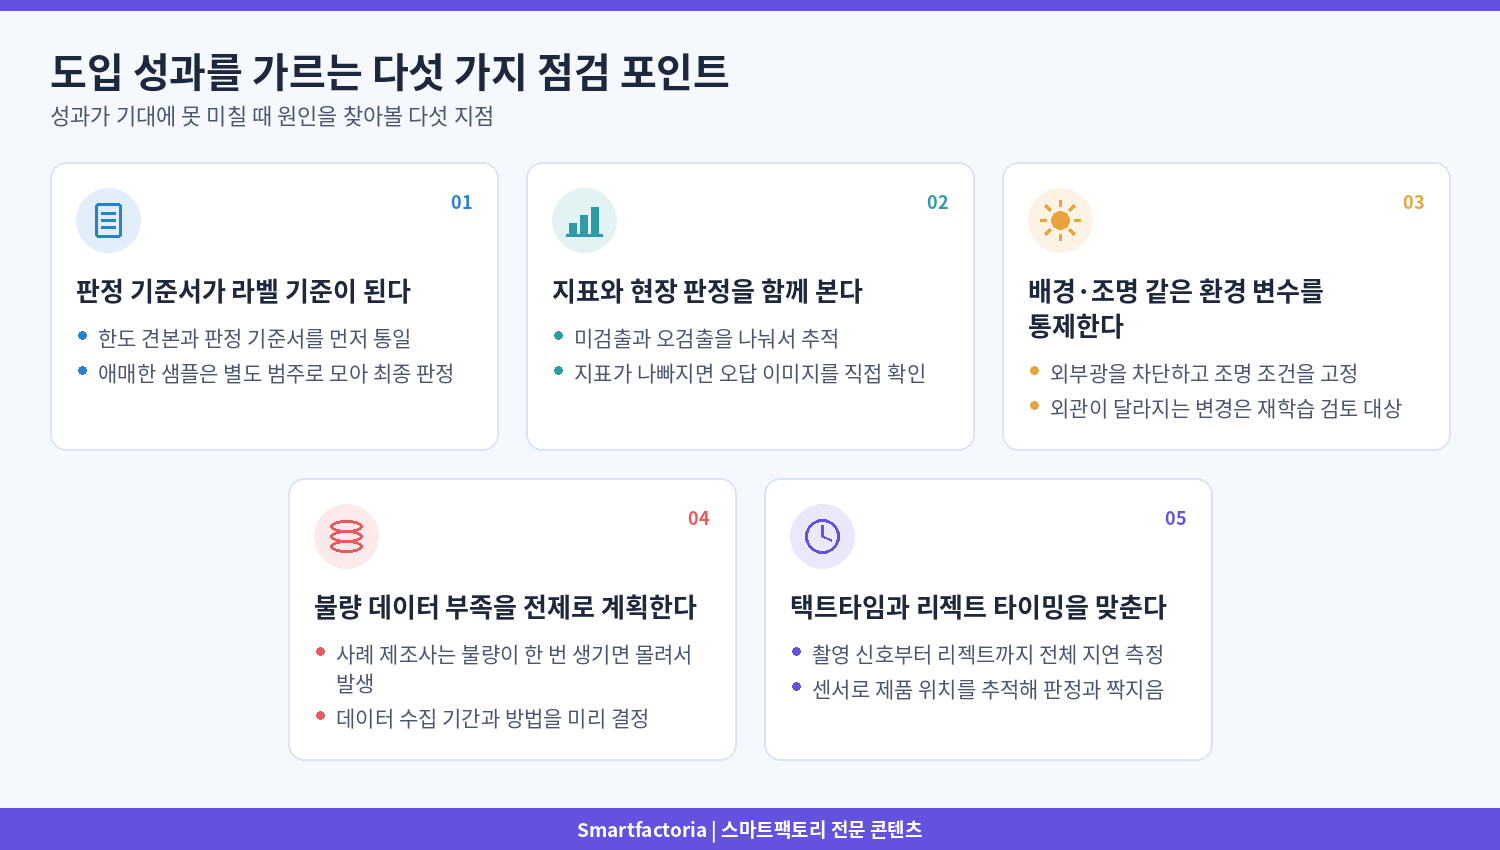
사례와 리뷰 논문이 공통으로 가리키는 지점은 모델 자체보다 그 주변입니다. 도입이 기대만큼 성과를 내지 못할 때는 아래 다섯 가지에서 원인을 찾아볼 수 있습니다.
판정 기준서가 라벨 기준이 된다
딥러닝은 라벨을 정답으로 배웁니다. 경계가 모호한 결함을 검사원마다 다르게 표시하면, 모델은 그 불일치까지 학습합니다.
- 작업자 여럿이 라벨링한다면 한도 견본과 판정 기준서를 먼저 통일합니다.
- 애매한 샘플은 별도 범주로 모아 품질 담당자가 최종 판정합니다.
지표와 현장 판정을 함께 본다
리뷰 논문에 따르면 분류 과제에서 가장 많이 보고된 지표는 정확도였습니다. 불량 비율이 낮은 데이터에서는 정확도가 높게 나와도 불량을 놓칠 수 있습니다.
- 미검출(불량을 양품으로 판정)과 오검출(양품을 불량으로 판정)을 나눠서 추적합니다.
- 지표가 나빠졌다면 오답 이미지를 직접 열어 라벨 오류인지 확인합니다.
배경·조명 같은 환경 변수를 통제한다
사례에서 오검출의 원인은 결함이 아니라 컨베이어와 반사광이었습니다. 제조 현장은 조명을 통제하기 쉬운 편이지만, 촬영 환경이 학습 때와 달라지면 성능이 흔들립니다. 사례 공장은 외부광을 차단해 조도를 일정하게 유지했고, 그래서 학습 데이터에 밝기 변형을 따로 넣지 않았습니다.
- 외부광을 차단한 상태로 조명 조건을 고정하고, 조명을 교체한 뒤에는 성능을 다시 확인합니다.
- 금형·소재 변경처럼 제품 외관이 달라지는 변경은 재학습 검토 대상으로 관리합니다.
불량 데이터 부족을 전제로 계획한다
사례에서는 제조사가 2주간 모은 불량품 150개로 연구진이 학습·검증 이미지를 만들었습니다. 이 제조사는 불량이 자주 나기보다 한 번 생기면 몰려서 나오는 양상이었습니다. 불량 시점을 예측하기 어려운 공정이라면 데이터 수집 기간과 방법을 미리 정해 두어야 합니다.
리뷰 논문은 분석한 연구의 97%가 정답 라벨이 필요한 지도학습을 썼다고 집계했습니다. 그러면서 라벨링 부담을 줄이는 자기지도 학습 같은 방식이 산업 외관검사 분야에서 아직 충분히 활용되지 않았다고 평가합니다.
택트타임과 리젝트 타이밍을 맞춘다
판정이 맞아도 배출 신호가 늦으면 엉뚱한 제품이 빠집니다. 예를 들어 분당 30m로 움직이는 컨베이어에서 판정이 0.1초 늦으면 제품은 약 5cm 이동합니다.
- 카메라 촬영 신호부터 리젝트 동작까지 전체 지연 시간을 측정해 라인 속도와 비교합니다.
- 사례처럼 센서로 제품 위치를 추적해 판정 결과와 짝지으면 배출 오류를 줄일 수 있습니다.
규제 산업이라면 판정 기록까지 설계한다
의약품·의료기기처럼 품질 기록 자체가 규제 대상인 산업에서는 판정 결과만큼 판정 이력의 관리가 중요합니다. 검사 장비가 남기는 전자 기록이 위·변조되지 않아야 하고, 누가 언제 어떤 기준으로 판정했는지 추적할 수 있어야 합니다.
- 전자 기록의 무결성, 전자서명, 변경 이력(감사 추적) 기능이 요구될 수 있습니다.
- 모델을 재학습하면 판정 로직이 바뀌므로, 변경 전후 성능을 검증하고 문서로 남기는 절차가 필요합니다.
설비 측면에서도 점검할 부분이 있습니다. 사례처럼 공압 리젝터나 이송 기구가 추가되면 가동부 방호, 정비 시 잔압 해제 같은 기계 안전 조치를 함께 설계해야 합니다.
AI 단독보다 혼합 운영이 현실적인 경우
모든 판정을 AI에 맡기는 것만이 정답은 아닙니다. 공정 특성과 데이터 확보 수준에 따라 기존 방식과 섞어 쓰는 구성이 더 안정적일 수 있습니다.
- 룰 기반 + AI: 치수·유무처럼 규칙이 명확한 항목은 기존 비전으로, 비정형 외관 결함만 AI로 판정합니다.
- AI + 사람 재판정: AI가 애매하다고 본 제품만 검사원이 다시 보고, 그 결과를 재학습 데이터로 씁니다.
- 엣지 추론 + 서버 학습: 사례처럼 판정은 라인 옆에서 빠르게, 학습은 별도 서버에서 수행합니다.
사람 재판정을 남겨 두는 구성은 현장 수용성 측면에서도 의미가 있습니다. 리뷰 논문은 현장 전문가가 새 시스템을 신뢰하도록 설득하는 일, 그리고 모델이 왜 그렇게 판정했는지 설명할 수 있는지가 도입 과정의 중요한 요건이라고 정리합니다.
리뷰 논문은 최신 트랜스포머 계열 모델이 높은 성능을 보이지만 메모리를 더 많이 써서 엣지 장치에서는 이점이 제한될 수 있다고 지적합니다. 최신 모델보다 라인 조건에 맞는 모델을 고르는 것이 운영 안정성에 유리합니다.
검사 정확도는 데이터에서 시작해 운영에서 완성된다
AI 품질검사의 성과는 어떤 모델을 쓰느냐보다 무엇을 판정할지 정의하고, 일관된 기준으로 데이터를 만들고, 라인 신호와 정확히 맞물리게 하는 데서 갈립니다. 사례가 보여주듯 지표가 나빠져도 현장 판정은 개선될 수 있고, 그 반대도 가능합니다.
도입을 검토하고 있다면 장비 견적보다 먼저 두 가지를 확인해 보시길 권합니다. 지금 보관 중인 불량 샘플이 결함 유형별로 얼마나 있는지, 그리고 검사원들이 같은 샘플을 같은 기준으로 판정하는지입니다. 이 두 가지가 정리되어 있으면 이후의 기술 선택과 투자 판단이 훨씬 분명해집니다.
참고문헌
- Im, D.; Lee, S.; Lee, H.; Yoon, B.; So, F.; Jeong, J. "A Data-Centric Approach to Design and Analysis of a Surface-Inspection System Based on Deep Learning in the Plastic Injection Molding Industry." Processes (MDPI). 2021.10.23. https://www.mdpi.com/2227-9717/9/11/1895 (DOI: 10.3390/pr9111895, CC BY)
- Hütten, N.; Alves Gomes, M.; Hölken, F.; Andricevic, K.; Meyes, R.; Meisen, T. "Deep Learning for Automated Visual Inspection in Manufacturing and Maintenance: A Survey of Open- Access Papers." Applied System Innovation (MDPI). 2024.01.22. https://www.mdpi.com/2571-5577/7/1/11 (DOI: 10.3390/asi7010011, CC BY)
본 게시물은 AI 어시스턴트를 활용하여 초안을 작성하고 편집자의 검수를 거쳤습니다. 타 기업명 및 영업 기밀 보호를 위해 본문 중 일부 고유명사는 익명화(A/B) 처리되었습니다.