
AGV·AMR 섞어 쓰는 공장, 통합 관제가 먼저다
로봇은 늘었는데, 물류는 왜 더 복잡해졌을까
처음 AGV 몇 대를 들일 때는 단순했습니다. 정해진 경로를 따라 부품을 실어 나르고, 담당자는 그 회사 관제 화면 하나만 보면 됐습니다.
몇 년이 지나 다른 라인에 AMR을 들이고 지게차형 로봇을 추가하면서 사정이 달라집니다. 관제 프로그램이 제조사마다 따로 돌고, 공유 통로에서는 서로의 위치를 모르는 차량들이 마주칩니다. 차량은 늘었는데 "지금 어떤 로봇이 어디서 왜 멈춰 있는지"를 한눈에 아는 사람은 오히려 줄어듭니다.
이 글은 여러 제조사의 AGV·AMR이 섞인 "혼합 플릿"을 어떻게 묶어 운영할지를 다룹니다. 특정 솔루션 소개가 아니라 통합 방식별로 얻는 것과 내주는 것, 비용이 새는 지점, 실제 연구 사례에서 드러난 한계를 실무 관점에서 정리했습니다.
AGV와 AMR, 그리고 플릿 관리는 서로 다른 층위의 이야기다
혼합 운영을 논하기 전에 용어부터 정리할 필요가 있습니다. AGV와 AMR은 "차량"의 구분이고, 플릿 관리 시스템은 그 차량들을 묶는 "관제 계층"의 이야기입니다.
AGV는 바닥의 자기 테이프나 태그처럼 미리 깔아 둔 경로를 따라 움직입니다. AMR은 센서와 소프트웨어로 주변을 인식해 스스로 경로를 잡고 장애물을 피해 갑니다. 대신 AMR은 일반적으로 도입 단가가 더 높습니다.
| 구분 | AGV | AMR | 플릿 관리 시스템 |
|---|---|---|---|
| 역할 | 정해진 경로 반복 운반 | 상황에 따른 동적 경로 운반 | 다수 차량 관제·조율 |
| 주행 기준 | 자기 테이프·태그 등 바닥 인프라 | SLAM 지도·센서 인식 | 차량이 보낸 위치·상태 데이터 |
| 경로 변경 | 인프라 재시공 필요 | 소프트웨어에서 수정 | 경로·작업 배분 지시 |
| 강점 | 단순하고 예측 가능한 동작 | 레이아웃 변화 대응 | 전체 흐름 가시화 |
| 약점 | 경로 유연성 낮음 | 단가 높고 환경 간섭에 민감 | 제조사별 인터페이스 차이 |
현장에서 흔히 생기는 오해는 "AMR로 바꾸면 물류가 유연해진다"는 기대입니다. 차량 하나하나가 똑똑해져도 관제가 제조사별로 쪼개져 있으면, 공장 전체의 흐름은 여전히 사람의 눈과 무전기에 의존하게 됩니다. 물류의 유연성은 차량이 아니라 관제 계층에서 완성됩니다.
혼합 플릿은 계획이 아니라 "누적"으로 생긴다
혼합 플릿을 처음부터 계획하는 공장은 드뭅니다. 대개는 라인 증설, 프로젝트별 예산, 담당 SI 변경이 겹치면서 시기마다 다른 제조사의 차량이 들어옵니다.
문제는 차량이 들어올 때마다 관제 소프트웨어와 통신 방식도 함께 들어온다는 점입니다. 어떤 차량은 웹 화면으로만 상태를 보여 주고, 어떤 차량은 TCP/IP로 데이터를 주고받습니다. 데이터 형식도 제조사마다 다릅니다.
- 관제 화면 분산: 차량 종류만큼 모니터와 프로그램이 늘어난다.
- 지도 불일치: AGV는 태그 좌표, AMR은 SLAM 지도 좌표를 써서 같은 공간을 다르게 표현한다.
- 정지 원인 판별 지연: 멈춘 차량이 장애물 때문인지, 고장인지, 충전 대기인지 바로 구분하기 어렵다.
- 공유 구역 혼잡: 서로의 위치를 모르는 차량이 교차로와 공용 통로를 함께 쓴다.
실제 사례: 스텔란티스 망괄드 공장의 혼합 플릿 통합 연구
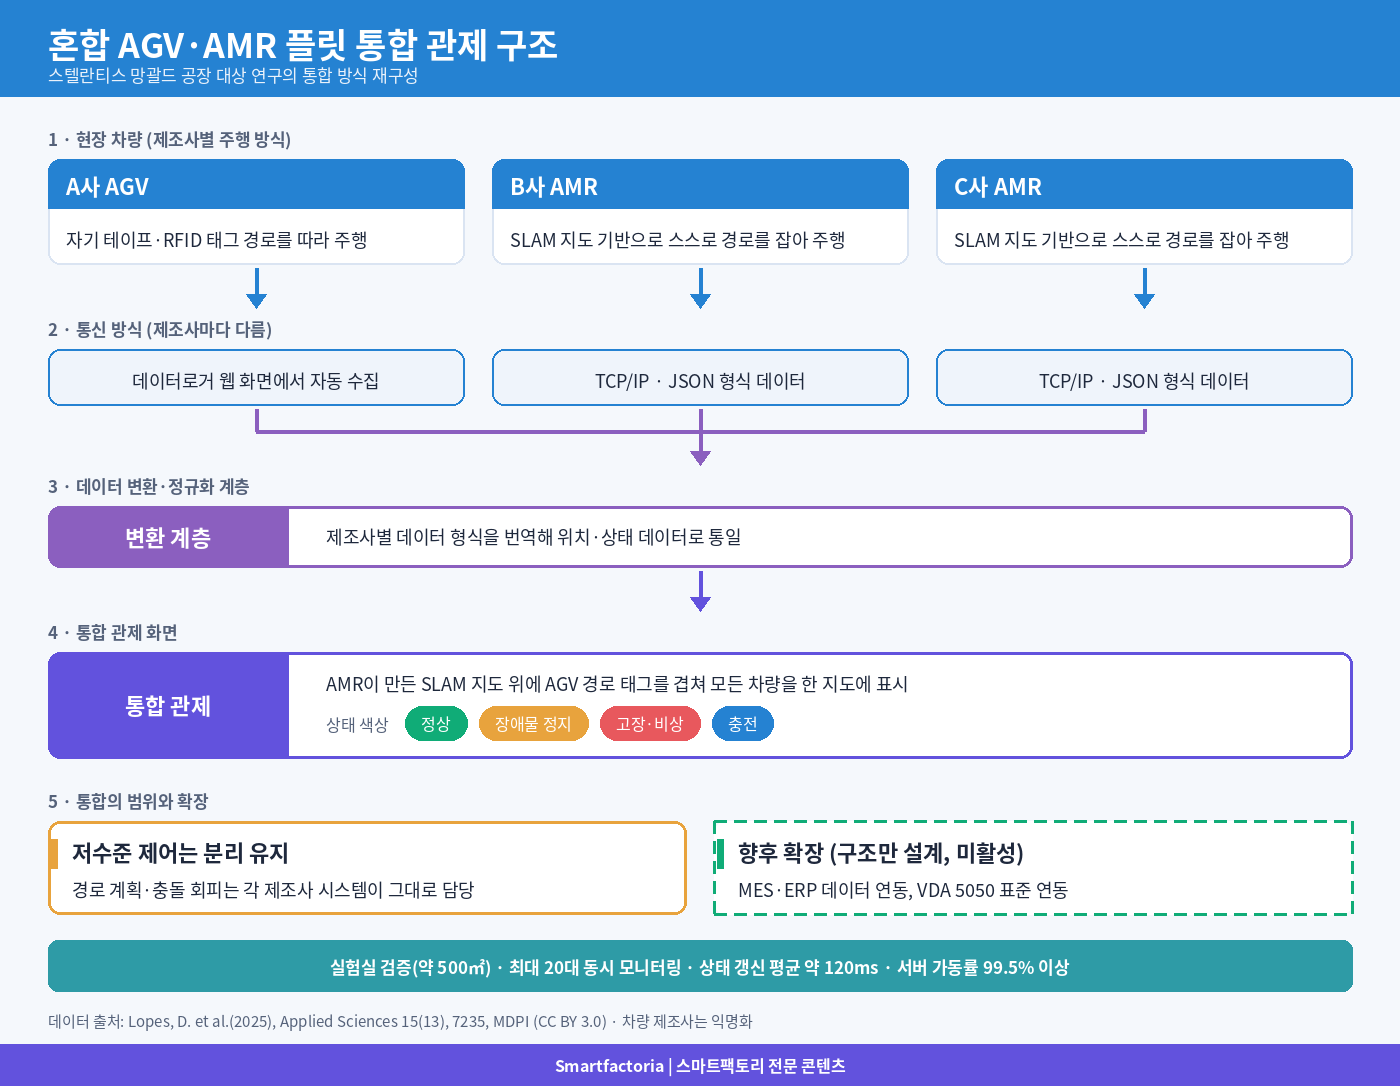
포르투갈 코임브라 폴리텍 대학 연구진은 포르투갈 회복·복원력 계획(PRR)의 지원을 받은 자동차 산업 프로젝트(GreenAuto)의 일환으로, 스텔란티스 망괄드 공장의 물류 로봇 관제 문제를 다뤘습니다. 이 공장은 조립·생산 라인 곳곳에 구형과 최신형 AGV가 섞여 있었지만, 위치와 운행 상태를 한곳에서 확인할 플릿 관리 시스템이 없었습니다. 여러 모델과 브랜드가 섞여 있어 데이터 수집과 표준화부터 어려운 상태였습니다.
연구진은 서로 다른 제조사의 AGV 1대(A사)와 AMR 2대(B사·C사)를 대상으로 통합 관제 시스템을 만들었습니다. 접근 방식은 세 갈래로 요약됩니다.
- 개별 통신 확보: A사 AGV는 데이터로거 웹 화면에서 데이터를 자동 수집했고, B사·C사 AMR은 TCP/IP로 JSON 형식 데이터를 받았다.
- 단일 지도 구성: AMR이 SLAM으로 만든 지도 위에 AGV의 경로 태그를 겹쳐, 주행 방식이 다른 차량을 한 지도에 표시했다.
- 상태 색상 표시: 정상, 장애물 정지, 고장·비상, 충전 상태를 색으로 구분해 운영자가 한눈에 알아보도록 했다.
검증은 공장 환경을 모사한 약 500㎡ 규모의 실험실에서 진행됐습니다. 최대 20대의 로봇을 동시에 모니터링해도 화면과 서버 성능이 눈에 띄게 떨어지지 않았고, 시험 기간 서버 가동률은 99.5% 이상을 유지했습니다. 로봇 상태 갱신 주기는 평균 약 120ms, 화면 지연은 1초 미만으로 보고됐습니다.
실험에서 드러난 오차와 한계, 현장이 먼저 볼 지점
이 사례가 실무에 주는 가치는 성과 수치보다 연구진이 스스로 밝힌 한계에 있습니다. 통합 관제를 검토하는 공장이라면 아래 네 지점을 먼저 짚어 봐야 합니다.
첫째, 위치 오차는 차량 종류마다 원인이 다릅니다. AMR은 주변 환경이 LiDAR 신호를 간섭하면서 최대 10~15cm 수준의 위치 편차를 보였고, AGV는 자기 테이프와 RFID 태그가 닳거나 밀리면서 편차가 생겼습니다. 바닥 인프라의 마모와 센서 간섭 요인을 각각 따로 관리해야 한다는 뜻입니다.
둘째, 통신 품질이 관제 품질을 좌우합니다. 로봇과 서버 간 지연은 200ms 미만이었지만 무선망 품질에 따라 달라졌다고 연구진은 밝혔습니다. 차량을 늘리기 전에 공장 전 구역의 무선 커버리지부터 확인해야 하는 이유입니다.
셋째, "통합"의 범위를 분명히 해야 합니다. 이 시스템은 위치와 상태를 모아 보여 주는 모니터링·감독 수준이었고, 경로 계획이나 충돌 회피 같은 저수준 제어는 각 제조사 시스템이 그대로 맡았습니다. 관제 화면이 하나로 합쳐졌다고 교통 제어까지 통합된 것은 아닙니다.
넷째, 지도는 고정돼 있었습니다. SLAM 지도는 초기 탐색 때 한 번 만들어 정적으로 썼고, 실시간 갱신은 구현되지 않았습니다. 레이아웃 변경이 잦은 공장이라면 지도를 누가, 언제 다시 만들지를 운영 규칙으로 정해 두어야 합니다.
통합 방식 네 가지, 무엇을 얻고 무엇을 내주는가
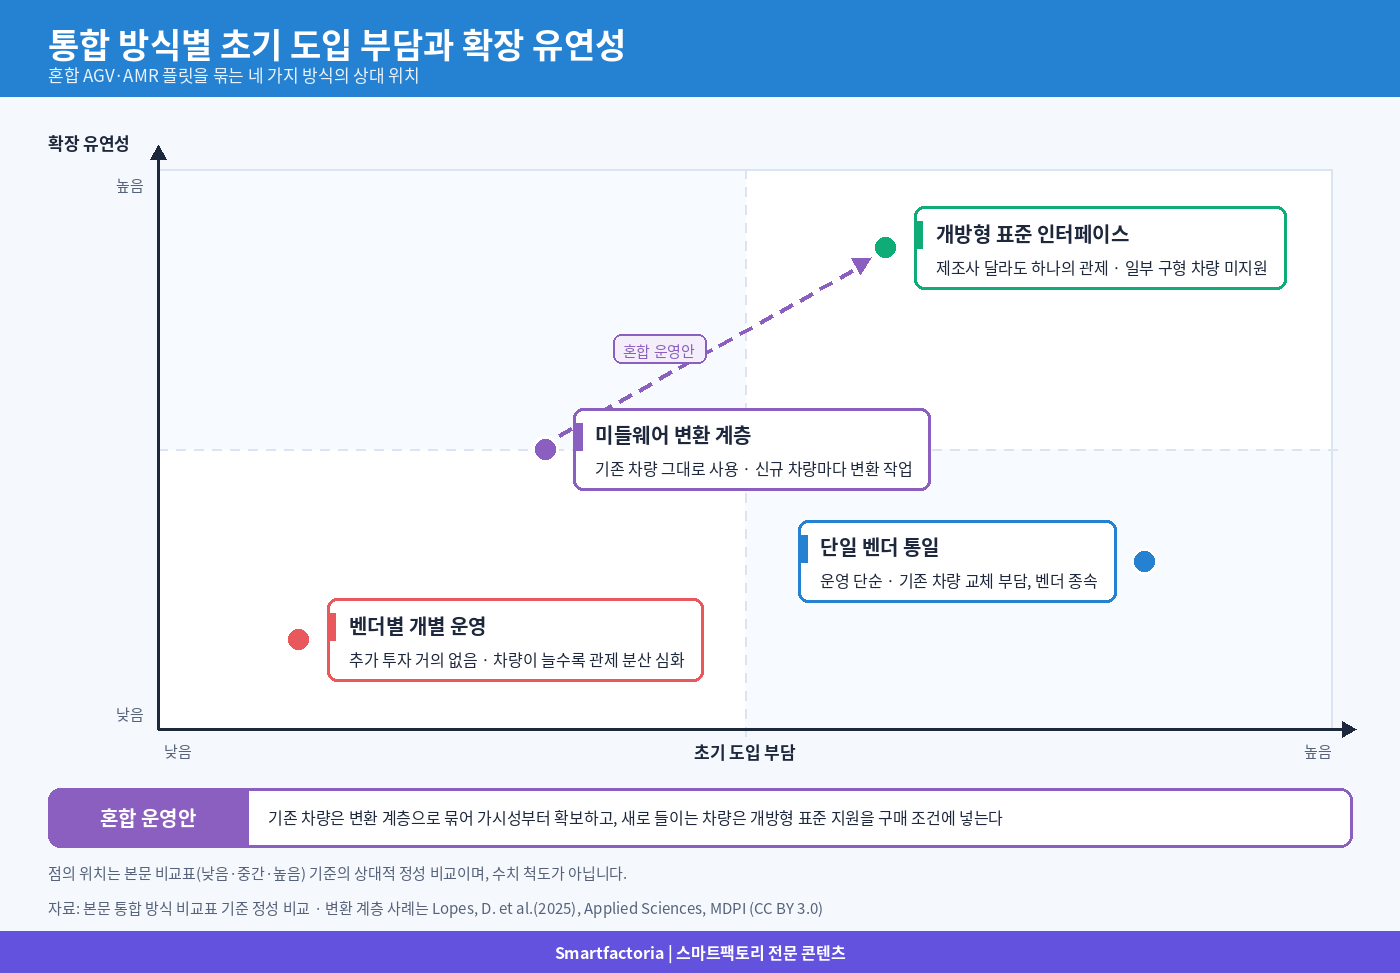
혼합 플릿을 다루는 길은 크게 네 가지입니다. 어느 쪽이 정답이라기보다, 현재 보유 차량과 앞으로의 증설 계획에 따라 선택이 갈립니다.
벤더별 개별 운영은 지금 상태를 유지하는 방식입니다. 추가 투자는 거의 없지만, 차량이 늘수록 관제 분산과 공유 구역 혼잡이 커집니다.
단일 벤더 통일은 한 제조사의 차량과 관제로 맞추는 방식입니다. 운영은 가장 단순하지만 기존 차량을 교체해야 해 초기 부담이 크고, 이후에도 해당 벤더의 제품군과 가격 정책에 묶이게 됩니다.
미들웨어 변환 계층은 스텔란티스 사례처럼 제조사별 데이터를 중간에서 번역해 한 화면에 모으는 방식입니다. 기존 차량을 그대로 쓸 수 있어 출발이 가볍습니다. 대신 새 차량이 들어올 때마다 그 차량의 API에 맞춘 변환 작업이 필요하고, 저수준 제어는 여전히 나뉘어 있습니다.
개방형 표준 인터페이스는 독일 자동차·기계 업계가 마련한 VDA 5050처럼 차량과 관제 사이의 통신 규격을 공통화하는 방식입니다. 규격을 지원하는 차량이라면 제조사가 달라도 하나의 관제에서 지시를 내릴 수 있어 네 방식 중 확장 유연성이 가장 큰 편입니다. 다만 구형 차량 중에는 지원하지 않는 모델도 있어 교체나 업그레이드 부담이 생깁니다. 스텔란티스 사례의 연구진도 향후 이 규격과 연동할 수 있도록 구조를 설계해 두었습니다.
| 통합 방식 | 기존 차량 활용 | 초기 도입 부담 | 확장 유연성 | 주의할 점 |
|---|---|---|---|---|
| 벤더별 개별 운영 | 그대로 사용 | 낮음 | 낮음 | 차량이 늘수록 관제 분산 심화 |
| 단일 벤더 통일 | 교체 필요 | 높음 | 낮음~중간 | 벤더 종속 |
| 미들웨어 변환 계층 | 그대로 사용 | 낮음~중간 | 중간 | 신규 차량마다 변환 작업 |
| 개방형 표준 인터페이스 | 지원 차량만 | 중간~높음 | 높음 | 일부 구형 차량 미지원 |
현실적인 혼합 운영안은 두 방식을 겹치는 것입니다. 지금 있는 차량은 변환 계층으로 묶어 가시성부터 확보하고, 새로 들이는 차량은 개방형 표준 지원을 구매 조건에 넣는 식입니다. 시간이 지나면 표준 지원 차량의 비중이 자연스럽게 늘어나고, 변환 계층이 떠안는 부담도 줄어듭니다.
비용은 차량값보다 "연결"에서 새어 나간다
물류 로봇 예산을 짤 때 견적서의 중심은 대개 차량 대수와 단가입니다. 그러나 혼합 플릿에서 비용이 예상보다 불어나는 지점은 차량 바깥에 있습니다.
초기 투자 단계에서는 차량 외에 주행 인프라와 통신망이 들어갑니다. AGV라면 자기 테이프·태그 시공, AMR이라면 지도 작성과 충전 스테이션, 공통으로는 무선 AP 보강이 필요합니다.
통합 단계에서는 제조사별 API 분석과 데이터 변환 개발, MES·ERP 연동 작업이 생깁니다. 스텔란티스 사례에서도 MES·ERP와 데이터를 주고받는 연동 기능은 구조만 설계해 두었을 뿐 아직 활성화하지 않은 상태였습니다. 생산 시스템 연동은 관제 통합과 별개의 과업으로 예산과 일정을 잡아야 합니다.
운영 단계에서는 견적서에 잘 드러나지 않는 비용이 쌓입니다.
- 바닥 인프라 보수: 닳거나 밀린 테이프·태그를 다시 시공하는 작업
- 지도 관리: 레이아웃이 바뀔 때마다 SLAM 지도를 다시 만드는 작업
- 변환 계층 유지보수: 차량 펌웨어나 API가 바뀌면 어댑터도 고쳐야 한다
- 운영자 교육: 관제 화면이 여러 개면 교육 범위도 그만큼 넓어진다
- 벤더 종속: 단일 벤더 체계에서는 추가 차량·라이선스 협상력이 약해진다
구매 단계에서 차량 단가와 함께 "관제 연동 범위, API 공개 여부, 표준 인터페이스 지원 여부"를 견적 항목으로 받아 두면, 이런 숨은 비용을 계약 전에 미리 드러낼 수 있습니다.
사람과 차량이 섞이는 구역의 안전 요건
혼합 플릿의 안전은 차량 한 대의 안전 기능만으로 끝나지 않습니다. 서로 다른 제조사의 차량이 같은 통로를 쓰고 작업자가 그 사이를 오가는 구역이 핵심 관리 대상입니다.
무인 산업용 운반차의 안전 요건은 국제적으로 ISO 3691-4가 기준이 되며, 사람을 감지했을 때의 감속·정지, 보호 영역 설정, 운행 구역 구분 같은 요건을 다룹니다. 혼합 운영에서 특히 따져 볼 부분은 다음과 같습니다.
- 보호 영역 설정의 일관성: 제조사마다 감속·정지 거리 설정이 다르면 작업자가 차량 동작을 예측하기 어렵다.
- 운행 구역 구분: 차량 전용, 사람·차량 혼재, 작업자 전용 구역을 바닥 표시와 운영 규칙으로 나눈다.
- 교차로 통행 순서: 관제가 분리돼 있으면 공유 교차로의 우선순위를 사람이 정한 규칙에 의존하게 된다.
- 비상 상태 가시화: 고장·비상 상태를 관제 화면에서 즉시 구분할 수 있어야 대응이 빨라진다.
관제를 통합하더라도 안전 기능 자체는 각 차량에 탑재된 안전 장치가 담당합니다. 통합 관제는 안전 장치를 대신하는 수단이 아니라, 위험 상황을 빨리 발견하고 교통 흐름을 조정하는 보조 수단으로 설계해야 합니다.
차량을 더 들이기 전에, 지금 있는 차량부터 한 화면에 올려야 한다
AGV와 AMR을 섞어 쓰는 공장에서 물류 효율의 병목은 차량 성능보다 관제의 분절에서 생깁니다. 스텔란티스 사례는 기존 차량을 교체하지 않고도 데이터 변환 계층으로 제조사가 다른 차량들을 한 지도 위에 올릴 수 있음을 보여 줬습니다. 동시에 그 통합이 모니터링 수준에 머물렀고, 위치 오차와 통신 품질, 지도 갱신이라는 현장 과제가 남는다는 점도 분명히 했습니다.
실무에서 바로 시작할 수 있는 첫걸음은 두 가지입니다. 하나는 지금 운영 중인 차량별로 상태 데이터를 외부에서 받을 수 있는 방식(웹 화면, TCP/IP, 표준 인터페이스 등)을 목록으로 정리하는 것입니다. 다른 하나는 다음 차량 구매 사양서에 데이터 공개 범위와 개방형 표준 지원 여부를 넣는 것입니다. 이 두 가지가 정리돼 있으면 어떤 통합 방식을 택하든 출발선이 달라집니다.
참고문헌
-
- Lopes, D. et al. "Integrated Fleet Management of Mobile Robots for Enhancing Industrial Efficiency: A Case Study on Interoperability in Multi-Brand Environments Within the Automotive Sector." Applied Sciences 15(13), 7235, MDPI. 2025-06-27. https://www.mdpi.com/2076-3417/15/13/7235 (CC BY 3.0, 본문은 원문 내용을 재구성·요약함)
본 게시물은 AI 어시스턴트를 활용하여 초안을 작성하고 편집자의 검수를 거쳤습니다. 타 기업명 및 영업 기밀 보호를 위해 본문 중 일부 고유명사는 익명화(A/B) 처리되었습니다.