
2D 비전 머신텐딩, 정렬 지그·3D 비전과 무엇이 다른가
정렬기 없는 가공 셀, 로봇보다 '조건'을 먼저 봐야 하는 이유
국제로봇연맹(IFR)이 World Robotics 2025 데이터를 바탕으로 발표한 자료에 따르면, 한국은 제조업 종사자 1만 명당 산업용 로봇 1,220대로 로봇 밀도가 세계에서 가장 높습니다. IFR은 전자와 자동차 산업이 로봇의 가장 큰 수요처라는 점을 그 배경으로 꼽았습니다.
그런데 자동차 부품 가공 현장을 들여다보면 사정이 조금 다릅니다. 용접·조립 라인은 자동화가 많이 진행됐지만, CNC 공작기계 앞에서 소재를 정렬하고 치구에 물리는 작업은 여전히 사람 손에 기대는 곳이 많습니다. 소재가 매번 같은 자세로 들어오지 않기 때문입니다.
이 문제를 겨냥한 방식이 "2D 비전 기반 머신텐딩"입니다. 한국생산기술연구원이 제조로봇 표준공정모델 가운데 하나로 개발한 공정 구조를 바탕으로, 동작 원리와 방식별 차이, 비용 구조, 안전 요건, 도입 후 자주 겪는 문제, 부분 자동화 대안까지 차례로 살펴봅니다.
2D 비전 머신텐딩은 어떤 순서로 움직이는가
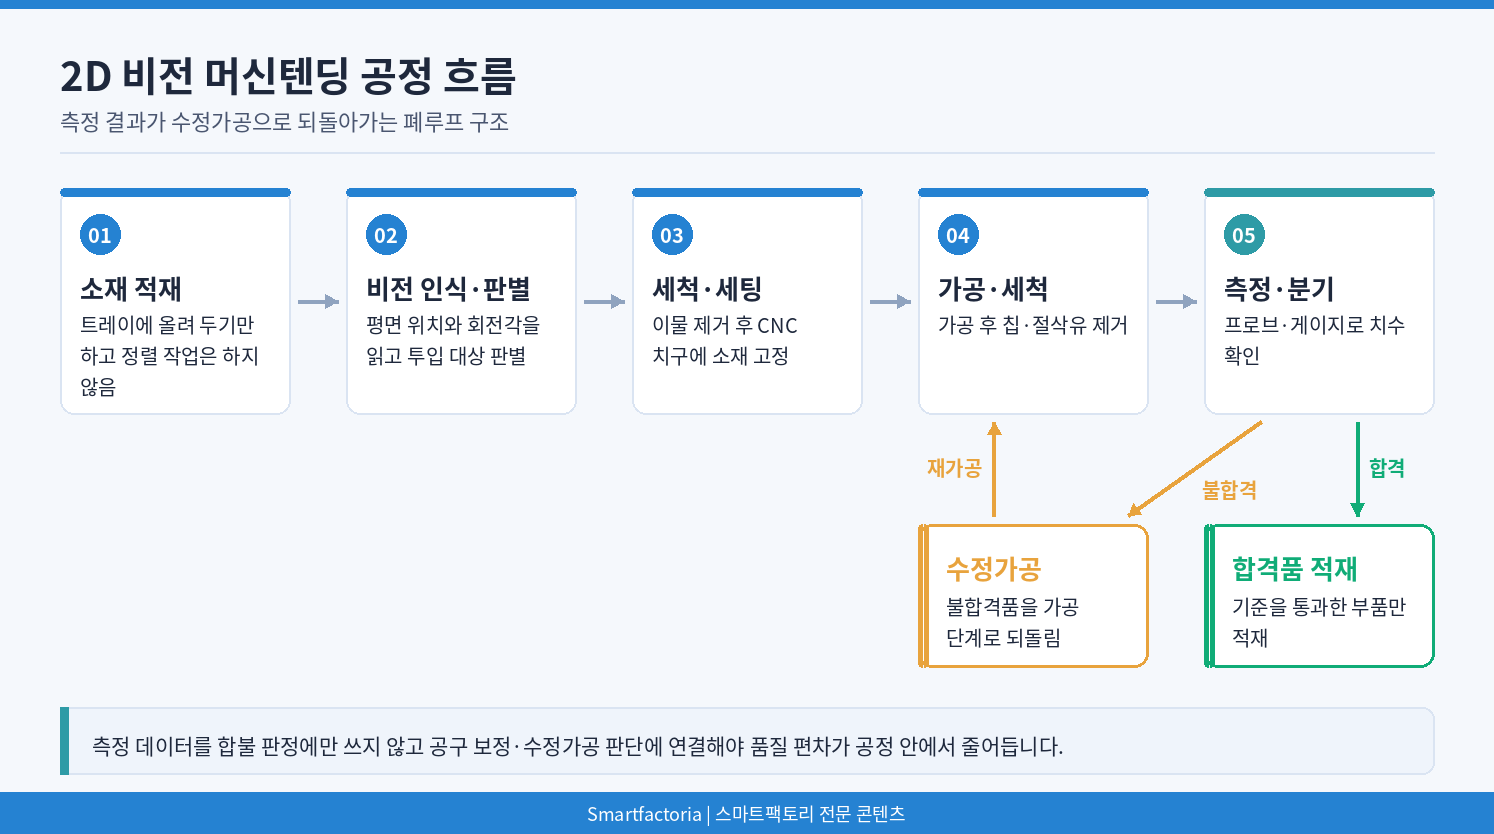
머신텐딩은 공작기계에 소재를 넣고(로딩) 가공이 끝난 부품을 꺼내는(언로딩) 작업을 로봇이 대신하는 공정입니다. 2D 비전 방식은 여기에 카메라를 더해, 정렬되지 않은 소재의 평면 위치와 회전 각도를 읽은 뒤 로봇이 그 값에 맞춰 집도록 만든 구조입니다.
한국생산기술연구원이 제시한 공정 모델은 투입·회수에서 끝나지 않고, 가공 후 측정 결과를 다시 공정에 반영하는 흐름까지 담고 있습니다.
- 소재 적재: 작업자가 소재 베이스(트레이)에 소재를 올려 두며, 별도의 정렬 작업은 하지 않습니다.
- 비전 인식·판별: 카메라가 소재의 위치와 각도를 읽고 투입 대상인지 판별합니다.
- 세척·세팅: 이물을 제거한 뒤 로봇이 CNC 치구에 소재를 고정합니다.
- 가공·세척: 가공이 끝나면 부품에 남은 칩과 절삭유를 제거합니다.
- 측정·분기: 프로브나 게이지로 치수를 확인해 합격품은 적재하고, 불합격품은 수정가공으로 되돌립니다.
마지막 단계가 이 공정의 핵심입니다. 측정 데이터가 적재에서 끝나지 않고 재가공으로 이어지기 때문에, 품질 편차를 "사후 검사"가 아니라 "공정 안에서" 줄이는 구조가 됩니다.
로봇 사양은 소재와 그리퍼 무게를 합친 하중, 공작기계 도어 안쪽 치구까지 닿는 작업반경을 기준으로 여유를 두고 정합니다. 적정 수치는 대상 부품과 설비 배치에 따라 달라지므로, 공급사의 배치 시뮬레이션으로 확인하는 편이 안전합니다.
정렬 지그·2D 비전·3D 비전, 소재 조건이 방식을 정한다
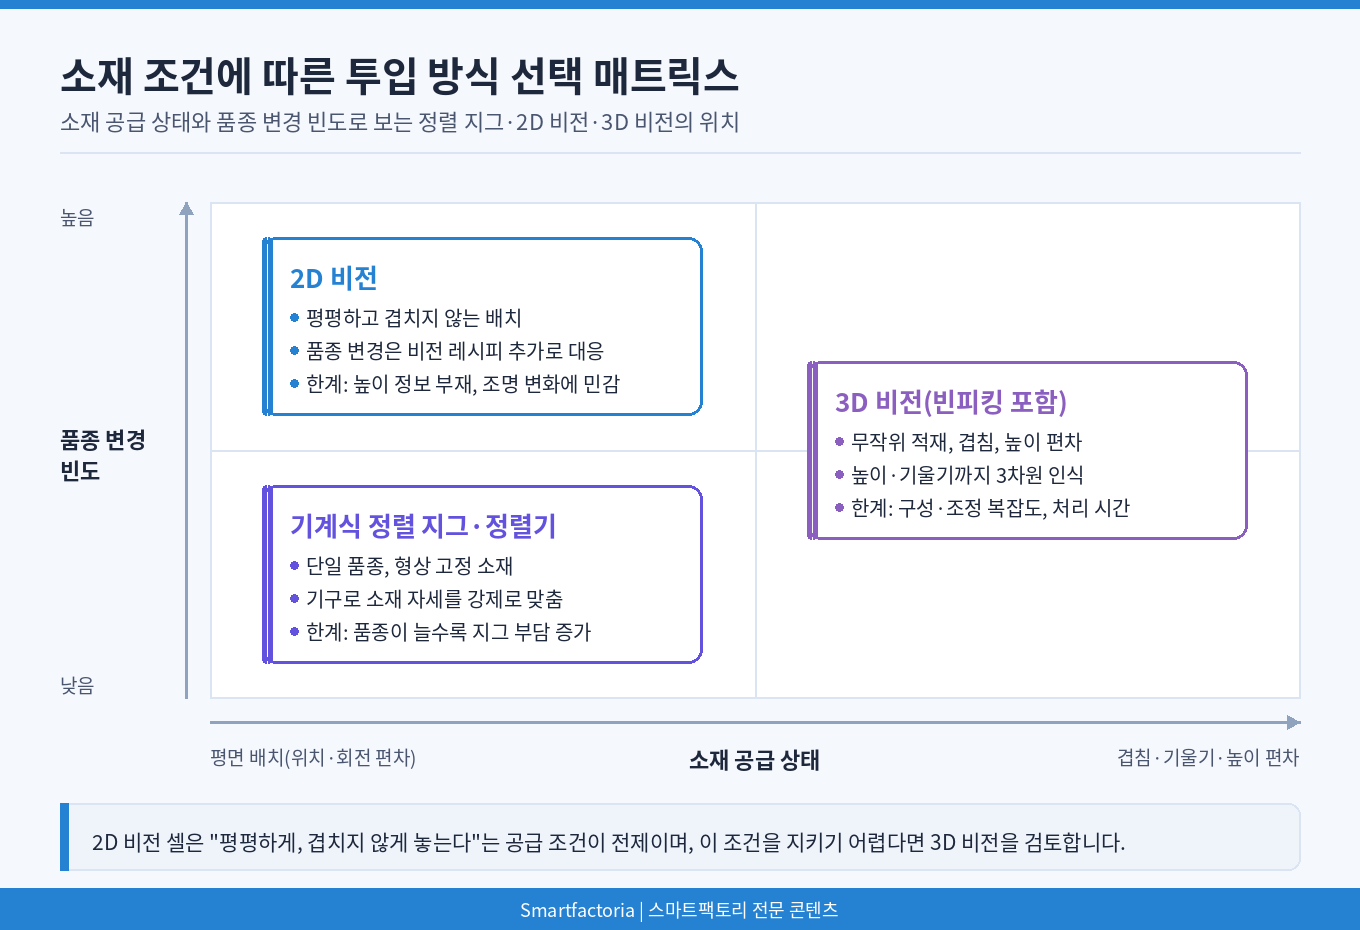
비정렬 소재를 로봇이 집게 하는 방법은 크게 세 가지입니다. 기계식 정렬 지그나 정렬기로 소재 자세를 먼저 맞추는 방법, 2D 카메라로 평면 위치를 인식하는 방법, 3D 비전으로 높이와 기울기까지 읽는 방법입니다.
MDPI 센서 저널에 실린 로봇 가이던스 비교 리뷰는 비전 방식의 선택이 위치를 찾거나 측정해야 할 부품의 특성에 크게 좌우된다고 정리합니다. 방식 사이의 우열보다 "우리 소재가 어떤 상태로 들어오는가"가 먼저라는 뜻입니다.
| 구분 | 기계식 정렬 지그·정렬기 | 2D 비전 | 3D 비전(빈피킹 포함) |
|---|---|---|---|
| 위치 파악 원리 | 기구로 소재 자세를 강제로 맞춤 | 평면 좌표와 회전각 인식 | 높이·기울기까지 3차원 인식 |
| 잘 맞는 소재 조건 | 단일 품종, 형상 고정 | 평평하게 놓이고 겹치지 않는 배치 | 무작위 적재, 겹침, 높이 편차 |
| 품종 변경 대응 | 지그 교체·신규 제작 | 비전 레시피 추가 중심 | 레시피와 파지 전략 재설정 |
| 주요 한계 | 품종이 늘수록 지그 부담 증가 | 높이 정보 부재, 조명 변화에 민감 | 구성·조정 복잡도, 처리 시간 |
2D 비전의 강점은 품종이 바뀌어도 기구를 새로 만들 필요가 적다는 데 있습니다. 반대로 소재가 겹치거나 기울어진 채 놓이면 카메라가 높이를 알 수 없어 파지에 실패합니다. 그래서 2D 비전 셀은 "소재를 평평하게, 겹치지 않게 놓는다"는 공급 조건을 전제로 설계해야 합니다.
로봇 사양서의 정밀도 숫자, 그대로 믿으면 안 되는 이유
머신텐딩 제안서에는 로봇 정밀도 수치가 자주 등장합니다. 이때 그 숫자가 "반복 정밀도"인지 "절대 정확도"인지부터 확인해야 합니다.
반복 정밀도는 같은 위치로 여러 번 돌아갈 때의 흩어짐을, 절대 정확도는 지시한 좌표에 실제로 얼마나 가깝게 도달하는지를 뜻합니다. 앞의 MDPI 리뷰에 따르면 산업용 로봇은 약 0.1mm 수준의 오차로 같은 위치를 반복할 수 있지만, 공차·유격·하중·온도 같은 요인 때문에 절대 정확도는 수 mm까지 벌어질 수 있습니다.
비전 셀에서는 이 차이가 특히 중요합니다. 카메라가 계산한 좌표로 로봇을 보내는 구조라서, 절대 정확도와 카메라-로봇 좌표 보정 오차가 그대로 파지 위치에 더해지기 때문입니다. 셀 전체의 정밀도는 아래 요소를 합쳐서 봐야 합니다.
- 카메라 해상도와 시야: 시야가 넓을수록 픽셀 하나가 담당하는 실제 거리가 커집니다.
- 카메라-로봇 캘리브레이션: 브래킷 진동이나 충돌 한 번으로도 좌표 관계가 틀어질 수 있습니다.
- 로봇 베이스 강성: 베이스가 흔들리면 사양서의 반복 정밀도가 현장에서 재현되지 않습니다.
- 치구 기준면: 최종 가공 위치는 로봇이 아니라 치구가 잡아 준다는 점을 설계에 반영해야 합니다.
비용은 로봇 본체보다 '주변'에서 커진다
도입 예산을 잡을 때는 로봇·그리퍼·카메라처럼 눈에 보이는 장비부터 계산하게 됩니다. 하지만 머신텐딩 셀의 비용 편차는 대부분 기존 공작기계와 연결하는 부분, 그리고 가동 이후의 운영 단계에서 생깁니다.
| 구분 | 주요 항목 | 놓치기 쉬운 부분 |
|---|---|---|
| 초기 장비 | 로봇, 그리퍼, 2D 카메라, 조명, 로봇 베이스 | 품종별 그리퍼 핑거와 교체 장치 |
| 설비 연동 | 도어 자동 개폐, 자동 클램핑 치구, CNC 신호 연동 | 노후 가공기의 개조 가능 여부와 개조비 |
| 측정·검사 | 기상 프로브, 게이지, 합불 판정 로직 | 측정값을 공구 보정·재가공으로 잇는 소프트웨어 |
| 통합·시운전 | 통합 제어 소프트웨어, 티칭, 사전 시뮬레이션 | 시운전 기간의 생산 손실 |
| 운영 | 렌즈·조명 청소, 재캘리브레이션, 소모품 | 신규 품종 추가 시 레시피 작업 인력 |
정부의 제조로봇 실증사업은 공정모델별 기준 도입비를 공고와 함께 제시해 왔지만, 이 값은 모델 개발 연도와 물가 반영 방식에 따라 달라집니다. 예산을 검토할 때는 과거 자료에 인용된 금액보다 최신 공고문의 기준단가와 우리 공장의 설비 연동 범위를 함께 비교하는 편이 정확합니다.
협동로봇이어도 방호 설계를 생략할 수는 없다
협동로봇을 쓰면 안전 펜스가 필요 없다고 생각하기 쉽지만, 안전성은 로봇 한 대가 아니라 "셀 전체의 적용 방식"으로 판단합니다. 로봇이 협동형이어도 들고 있는 소재가 날카롭거나 공작기계 도어와 척 주변에 끼임 위험이 있다면 별도의 방호 대책이 필요합니다.
산업용 로봇과 로봇 시스템의 안전 요구사항은 ISO 10218 계열 국제표준이 다루며, 국내에서도 방책 없이 운용하려면 설치 조건에 대한 위험성평가와 관련 인증 요건을 갖춰야 합니다. 머신텐딩 셀에서 특히 점검할 위험 요소는 다음과 같습니다.
- 도어·척 끼임: 로봇이 진입한 동안 도어가 닫히거나 척이 작동하지 않도록 신호를 상호 잠금합니다.
- 소재·칩 노출: 가공 직후 부품의 날카로운 모서리와 뜨거운 칩이 작업자 동선과 겹치지 않게 배치합니다.
- 파지 실패와 낙하: 파지력 감시 기능과, 공압이 떨어져도 소재를 놓치지 않는 그리퍼 구조를 검토합니다.
- 작업자 접근 구간: 영역 센서로 사람이 다가오면 속도를 줄이거나 멈추도록 구간을 나눕니다.
작업자가 소재를 보충하는 적재 구간은 사람과 로봇이 동선을 공유하는 곳입니다. 이 구간을 어떻게 나누느냐에 따라 셀의 가동률과 안전 설계 비용이 함께 달라집니다.
도입 후 셀이 자주 멈추는 네 가지 이유
2D 비전 셀은 시운전 때 잘 돌다가 양산에 들어간 뒤 인식 실패로 멈추는 일이 적지 않습니다. 원인은 대개 장비 자체보다 현장 조건의 변화에 있습니다.
첫째는 조명과 표면 상태입니다. MDPI 리뷰는 질감이 없는 표면, 반사를 일으키는 조명 조건, 시야 가림을 비전 기반 로봇 가이던스의 대표적 난제로 꼽습니다. 금속 소재는 가공 이력에 따라 광택이 다르고 절삭유가 묻어 있기도 해서, 시운전 때와 같은 조명에서도 윤곽이 다르게 잡힐 수 있습니다. 외광 차단 후드와 확산 조명을 설계 초기부터 넣어야 하는 이유입니다.
둘째는 공급 조건의 흔들림입니다. 2D 비전은 높이를 알지 못하므로, 바쁜 시간대에 소재를 겹쳐 올리거나 트레이 높이가 바뀌면 곧바로 파지 실패로 이어집니다. 트레이 칸막이나 적재 기준선처럼 사람이 지키기 쉬운 물리적 기준을 함께 두는 편이 안정적입니다.
셋째는 캘리브레이션 관리의 공백입니다. 로봇이 한 번 충돌하거나 카메라 브래킷을 정비하고 나면 좌표 관계가 틀어지는데, 재보정 절차와 담당자가 정해져 있지 않으면 원인을 찾는 데만 한참이 걸립니다.
넷째는 측정 데이터가 공정으로 돌아가지 않는 구조입니다. 프로브와 게이지를 달아 두고도 결과를 합불 판정에만 쓰면, 공구 마모로 치수가 서서히 벗어나는 흐름을 놓치게 됩니다. 측정값을 공구 보정이나 수정가공 판단에 연결하는 로직이 있어야 자동 검사가 실제 품질 안정으로 이어집니다.
처음부터 전면 자동화만 답은 아니다
모든 공정을 한 번에 무인화하기보다, 소재 조건과 예산에 맞춰 사람과 로봇의 역할을 나누는 방식도 충분히 현실적인 선택입니다.
- 반자동 적재형: 작업자가 트레이에 소재를 채우고 로봇은 인식·투입·회수만 맡는 구성으로, 2D 비전 셀의 기본 형태입니다.
- 지그 병행형: 물량이 큰 대표 품종은 기계식 지그로, 소량 품종은 비전 인식으로 처리해 안정성과 유연성을 나눠 가집니다.
- 1로봇 다기계형: 가공 시간이 긴 공정이라면 로봇 한 대가 여러 공작기계를 번갈아 담당하는 배치를 검토할 수 있습니다.
- 측정 분리형: 셀 안에는 기상 프로브만 두고, 정밀 측정은 기존 품질 검사실에서 유지합니다.
- 단계 전환형: 공급 조건을 정리할 수 있으면 2D로 시작하고, 무작위 적재가 불가피해지면 3D 비전으로 넘어갈 여지를 남겨 둡니다.
어느 구성을 택하든 판단 기준은 같습니다. 소재가 어떤 자세로 들어오는지, 품종이 얼마나 자주 바뀌는지, 측정 결과를 누가 어떻게 쓰는지를 먼저 정리하면 맞는 구성이 자연스럽게 좁혀집니다.
2D 비전 머신텐딩의 성패는 로봇이 아니라 '공급 조건 설계'에서 갈립니다
2D 비전 기반 머신텐딩은 정렬 작업을 카메라 인식으로 대체하고, 가공 후 측정 결과를 재가공까지 연결해 품질 편차를 공정 안에서 줄이는 구조입니다. 다만 높이 정보가 없다는 한계 때문에 소재를 평평하고 겹치지 않게 공급하는 조건이 전제되어야 합니다.
비용은 로봇보다 설비 연동과 운영 단계에서 커지고, 협동로봇이어도 셀 단위 위험성평가와 방호 설계는 빠질 수 없습니다. 정밀도 역시 로봇 사양값이 아니라 캘리브레이션과 치구 기준을 포함한 셀 전체로 판단해야 합니다.
검토를 시작한다면 대상 품종의 소재가 실제로 어떤 자세로 들어오는지 사진과 함께 기록해 보시길 권합니다. 이 기록 하나만 있어도 정렬 지그, 2D 비전, 3D 비전 중 어느 방향이 맞는지 공급사와 훨씬 구체적으로 논의할 수 있습니다.
참고문헌
- International Federation of Robotics. "Robot Density Surges in Europe, Asia, and Americas." IFR Press Release. 2026년 4월 8일. https://ifr.org/ifr-press-releases/news/robot-density-surges-in-europe-asia-and-americas
- Pérez, L., Rodríguez, Í., Rodríguez, N., Usamentiaga, R., García, D. F. "Robot Guidance Using Machine Vision Techniques in Industrial Environments: A Comparative Review." Sensors, 16(3), 335, MDPI (CC BY 3.0). 2016년 3월 5일. https://www.mdpi.com/1424-8220/16/3/335
본 게시물은 AI 어시스턴트를 활용하여 초안을 작성하고 편집자의 검수를 거쳤습니다. 타 기업명 및 영업 기밀 보호를 위해 본문 중 일부 고유명사는 익명화(A/B) 처리되었습니다.